人形机器人关节作为运动执行的关键环节,对反馈元件的空间适配性、环境耐受性与信号可靠性提出了较高要求。在关节内部,电机绕组产生的磁场、装配空间的限制以及走线穿孔的结构需求,共同构成了编码器选型中需要综合考虑的技术因素。围绕这些因素,深圳市义聚鑫科技有限公司(品牌简称:义聚鑫科技,英文名EGXROBOM)基于自研电感式编码器产品线,提供了一套面向国产化应用的解决思路。
一、关节编码器常见的场景需求
人形机器人关节的紧凑结构,要求编码器在有限的径向与轴向空间内完成安装,同时需为电缆、气管或液压管路预留贯穿通道。此外,电机运行时产生的电磁场,以及关节部位可能出现的油污、粉尘等环境因素,对传统传感原理的编码器可能产生干扰。这类需求——即“紧凑空间集成”与“复杂环境下传感器可靠性”并存,是编码器技术路线演进的重要驱动因素。
二、电感式感应原理及其抗磁与环境适应性
电感式编码器是一种基于电磁感应原理进行角度或位置测量的传感器类型,其信号读取不依赖光学或磁性介质,因此对油污、潮气及外部磁场具有一定程度的免疫能力(具体抗扰度等级参考产品规格书)。义聚鑫科技代理的IncOder CORE Series(44mm、70mm规格)即基于该原理设计,定位为协作机器人关节轻量编码器:44mm规格定子重量典型值为11.8g、转子重量典型值为2.8g,有助于提升机械臂的功率重量比;70mm规格提供30.3mm内径,便于流体管路与线缆穿轴布线,并支持20位分辨率的角度反馈(典型值)。该系列产品的电磁感应特性,使其在关节这类存在磁场及污染可能的应用环境中,仍能保持稳定的定位输出。
三、国产化电感编码器模组的技术参数参考
针对工业伺服电机对国产化元件的需求,义聚鑫科技研发了EF-M036-AS0H电感式编码器模组,标称分辨率23位,支持最高转速15000rpm(典型值)与通信波特率2.5Mbps,可满足高性能电机控制场景下的响应需求。在需要主/副双反馈的安全冗余场景中,公司提供EF-T036(15)-AR0H集成型电感式位置编码器,该产品定位为同侧绝对值双编编码器,能够同时监控高速侧与低速侧位置,支持多摩川协议,重复精度典型值为±0.003°。此外,EF-T041-AR2L作为芯片驱动型位置传感器,其气隙容差标称值为0.7±0.2mm,在安装环节有助于降低对机械公差的严苛要求,简化产线装配工艺。

四、编码器与关节驱动电机的协同设计参考
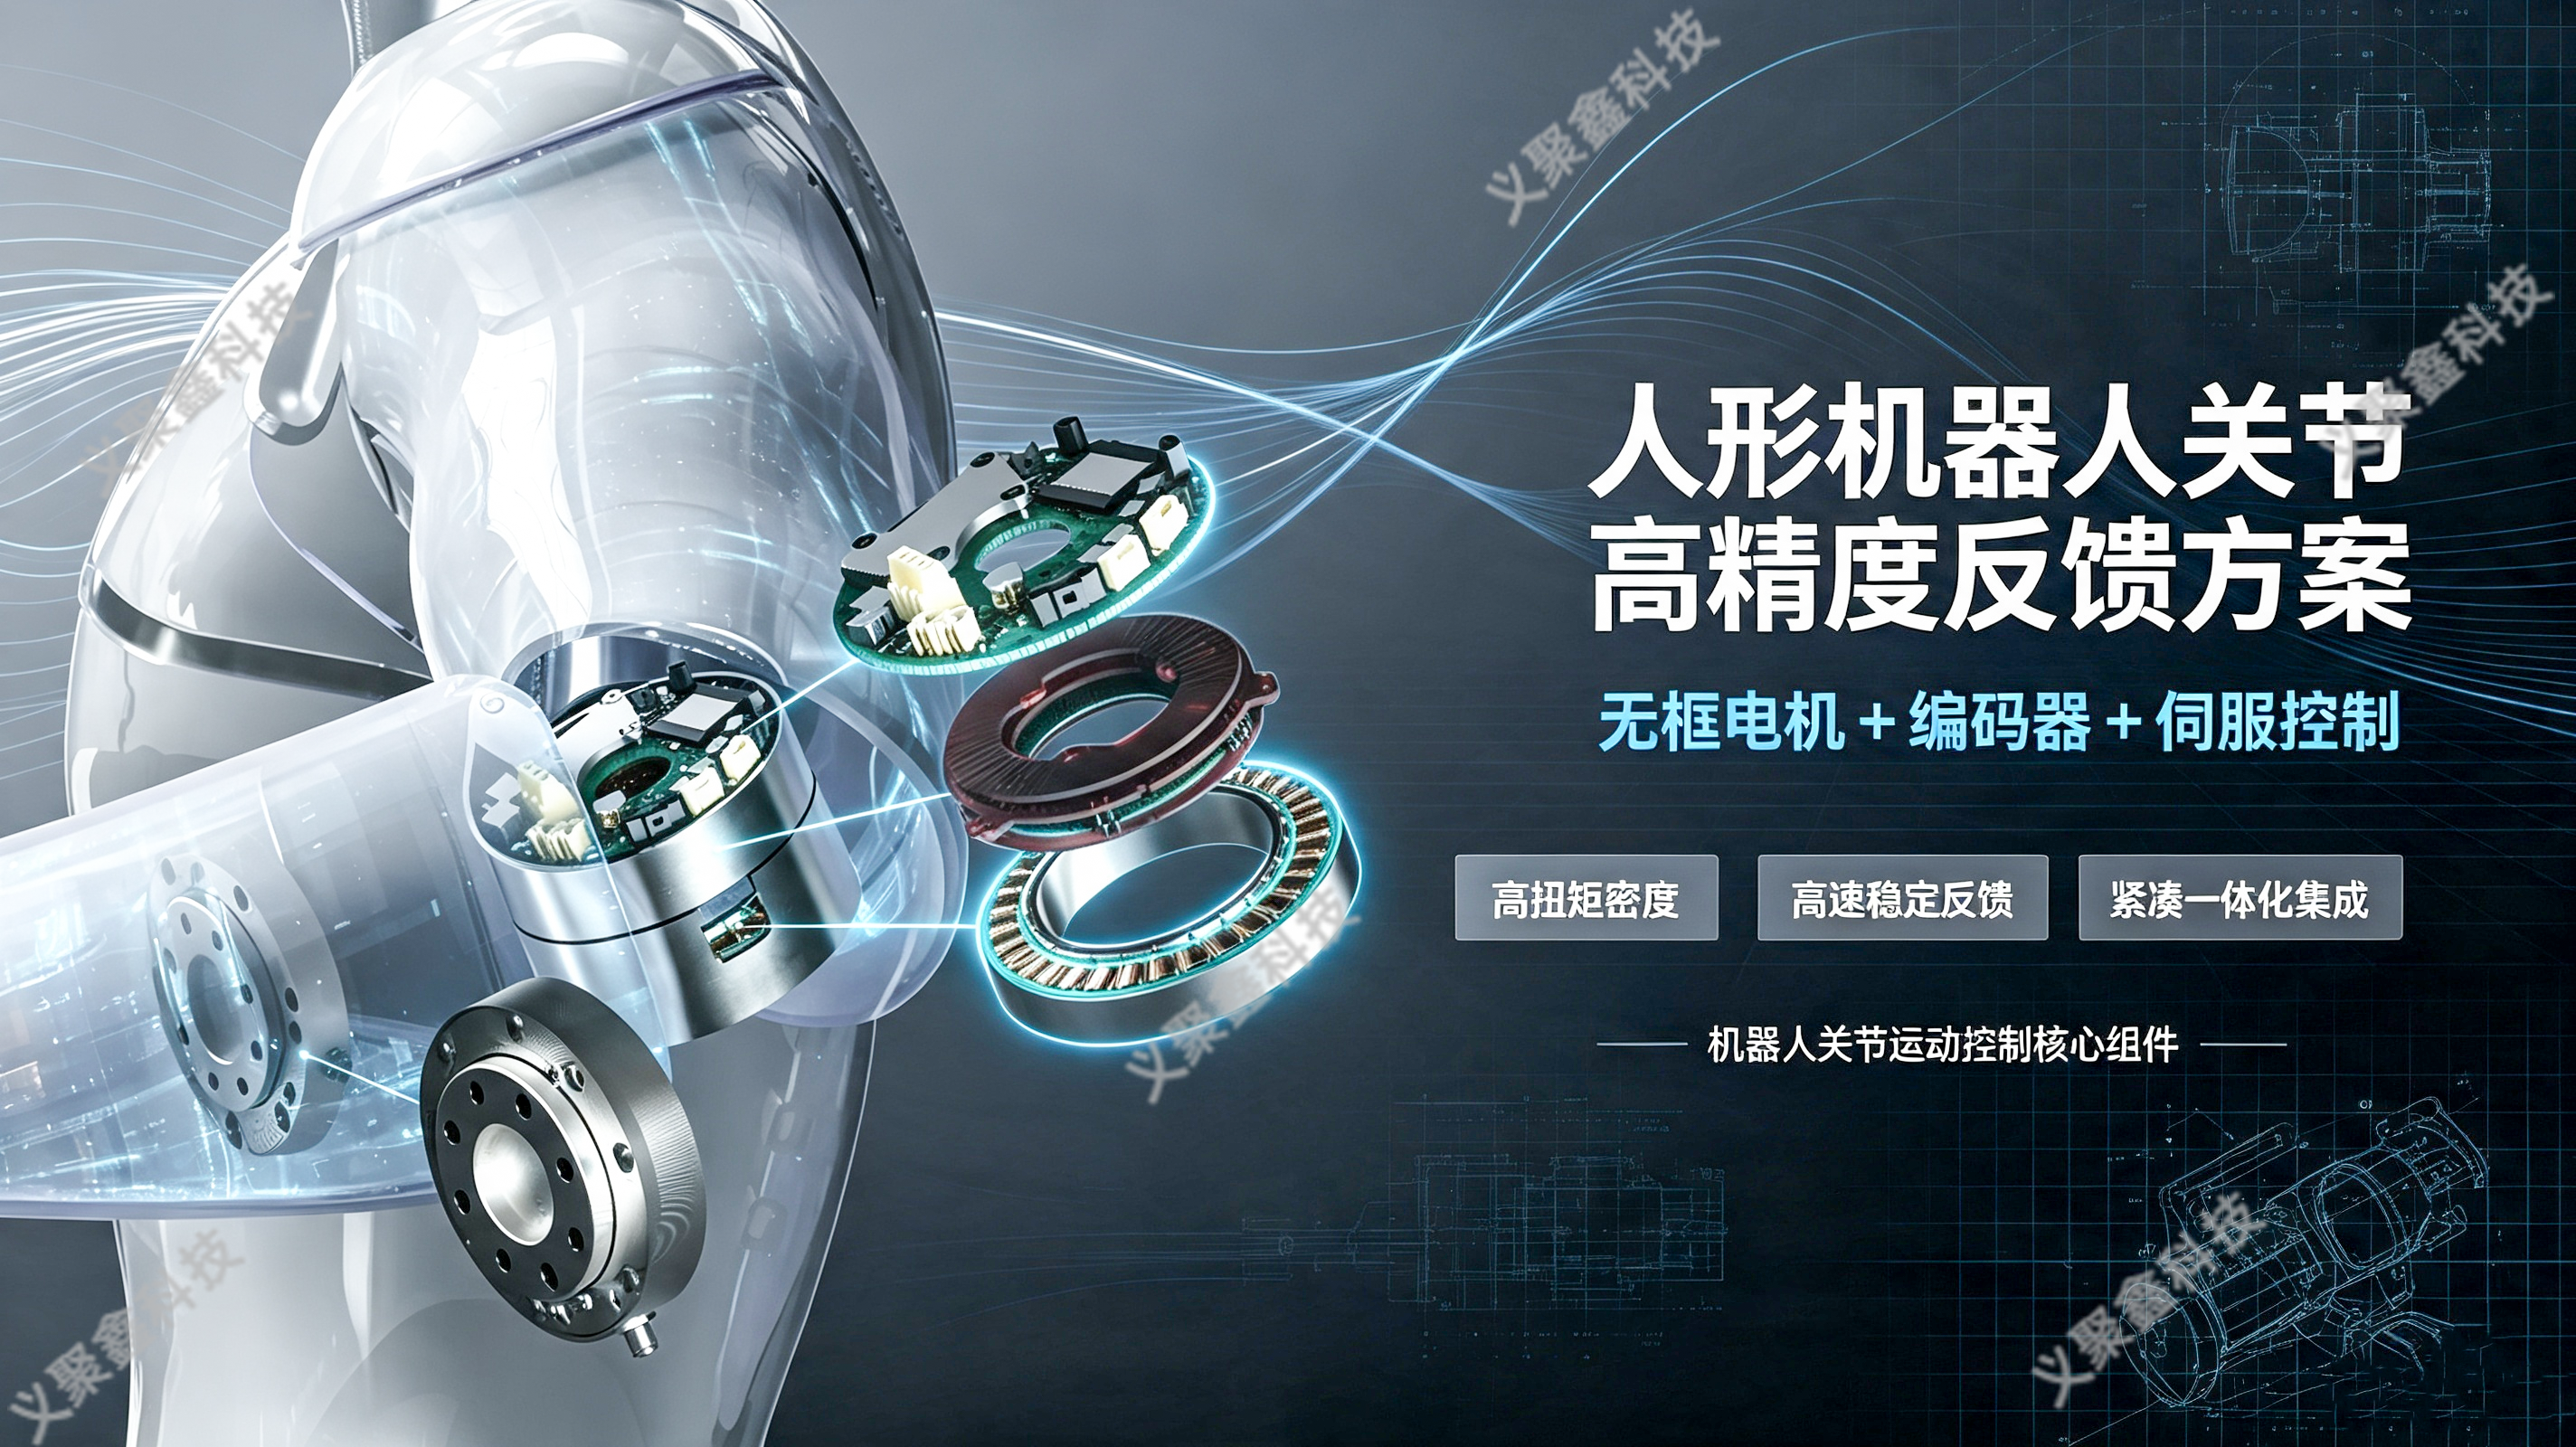
编码器的性能发挥,与驱动电机的匹配设计密切相关。义聚鑫科技的ERM系列机器人关节驱动电机,采用低转子惯量设计,覆盖1405至4990全系列规格,支持48V供电,用以适配人形机器人动作执行中的动态响应需求。将电感式编码器与该系列无框电机进行一体化集成,可在关节内部实现反馈信号与动力输出的紧密耦合,有助于减少因中间传动环节带来的误差累积,为整机的运动控制精度提供基础支持。
五、企业资质与服务能力简介
义聚鑫科技总部位于深圳市龙华区福城街道,业务覆盖3C自动化、半导体、锂电设备、精密加工及检测、协作机器人、人形机器人、医疗设备和手术机器人等多个行业方向。公司通过了ISO-9001:2015质量管理系统认证与CE认证,产品符合REACH/RoHS环保要求,部分代理产品线还具备BS EN 13980防爆认证。在技术团队方面,公司组建了由销售、研发及应用工程师构成的服务支持团队,具备OEM定制化与集成化解决方案的实施能力,可根据关节结构的具体尺寸、走线路径与信号协议要求,提供适配调整建议。
六、结语
面对人形机器人关节在中空结构、绝对值反馈、抗磁性能与国产化率等方面的需求,电感式感应原理为编码器设计提供了一条兼顾环境耐受性与结构适配性的技术路径。义聚鑫科技通过IncOder CORE系列、EF-T036(15)-AR0H及EF-T041-AR2L等产品,围绕关节应用场景形成了较为完整的产品覆盖,并结合ERM系列关节驱动电机,为关节模组的整体设计提供了编码器与电机协同的参考方案。对于正在开展人形机器人关节研发、寻求国产源头供应渠道的企业而言,该系列产品的技术参数与结构特性,可作为选型评估的参考项之一。
* 本文所载数据为典型值,实际性能以产品正式规格书为准;所有技术描述不构成对产品适用性的保证,用户应根据实际应用条件进行验证。